Fordonssystem (FS)

Avdelningen Fordonssystem forskar inom reglering, diagnos och övervakning av fordonsfunktioner.

Autonom trafik Foto iStock/AkaratPhasuraDet övergripande målet är att utveckla styrsystem för att uppnå goda prestanda, säkerhet, energibesparing och miljömässig hållbarhet. Strategin är att fokusera på styrsystemfrågor och att samarbeta med andra vad gäller mekanisk konstruktion och industriell utvärdering. Funktionerna vi beaktar inkluderar avancerad motorreglering, koordinerad reglering av fordon och drivlina, och autonoma funktioner i intelligenta fordon och intelligenta vägsystem.

Viktiga metodforskningsområden är tillämpad optimal styrning och generell modellbaserad diagnos, där vi har generellt intresse i många typer av tillämpningar såsom flygplan, gasturbiner, motorer och hybridfordon.

Kurser

Kurser som ges vid Avdelningen för fordonssystem

Forskningsområden

Forskningsverksamheter

Kurser som ges av fordonssystem

Teknologkurser

TSFS02 Fordonsdynamik med reglering, 6 hp
TSFS03 Fordonsframdrivningssystem, 6 hp
TSFS04 Elektriska drivsystem, 6 hp
TSFS06 Diagnos och övervakning, 6 hp
TSFS09 Modellering och reglering av motorer och drivlinor, 6 hp

TSFS12 Autonoma farkoster - planering, reglering, och lärande system, 6 hp

TSFS13 Elektroteknik, 6 hp
TSFS14 Elkraftteknik, 6 hp

TSFS16 Elkraftteknik, 6 hp

TSFS17 Elkraftsystem, 6 hp

TSFS18 Elkraftteknik

TSTE26 Elkraftnät och teknik för förnyelsebar elproduktion

TSTE28 Effektelektronik
CDIO-projekt, 12 hp
TFYY51 Ingenjörsprojekt, 6 hp

Utbildningsprofiler

Mekatronik

Profil på M och Y-programmen

Kurserna Autonoma Farkoster, Fordonsdynamik med reglering, Fordonsframdrivningssystem, Modellering och reglering av motorer och drivlinor, samt Diagnos och övervakning är alla valbara i masterprofilerna Mekatronik på M och Y-programmen reglerteknik, men är valbara för många.

Profilerna mot Mekatronik syftar till att förbereda för ledande industriell utveckling och forskning inom modellbaserad utveckling för system, där styrsystem utgör en viktig del av produktens funktion och värde. Profilerna är en bra förberedelse för arbete inom flera svenska och internationella systemtillverkande industrier.

Autonoma system

Profil på D-programmet

En trend av autonomi, digitalisering, samt utökat inslag av robotisering av svensk arbetsmarknad är aktuellt inom svensk industri nu och för överskådlig tid framöver. Den här profilen är tänkt att möte det behovet både inom forskning och utveckling. Nyckelord för profilen är;

  • Perception
  • Reglering och beslutsfattande
  • Dynamiska system
  • Algoritmer

Fordonslabbet

Nyheter och aktuella händelser vid Fordonssystem

En man som står på en scen med en mikrofon.
23 juni 2026

ISY-dagen 2026 satte fokus på interkulturell kommunikation

Den 16 juni samlades Institutionen för systemteknik (ISY) på Konsert & Kongress för årets ISY-dag. Arrangemanget gav institutionens kollegor möjligheten att mötas, utbyta erfarenheter och reflektera kring temat interkulturell kommunikation.
Två små statyer av människor står på ett bord.
22 juni 2026

PhD Workshop 2026 samlade doktorander från hela ISY

För tredje gången arrangerades nyligen PhD Workshop vid Institutionen för systemteknik (ISY). Under dagen samlades doktorander, seniora forskare och industrirepresentanter för att ta del av sammanlagt 30 presentationer.

Två män som tittar in i kameran.

13 april 2026

Två MSCA-postdoktorbidrag till ISY

Institutionen för systemteknik (ISY) har tilldelats två Marie Skłodowska-Curie Actions Postdoctoral Fellowships. Bidragen ges inom ramen för EU:s forskningsprogram Horizon Europe och finansierar postdoktoral forskning i internationell konkurrens.

Disputationer och licentiatseminarium

En skärmdump av en webbsida med orden ”strukturella feldiagram för multimodala system”.

Fatemeh Hashemniyas disputation

Fatemeh Hashemniya försvarade framgångsrikt sin doktorsavhandling med titeln ”Structural Fault Diagnosis for Multi-Mode Systems: Applications in Reconfigurable Battery Packs for Heavy-Duty Vehicles” den 25 september.

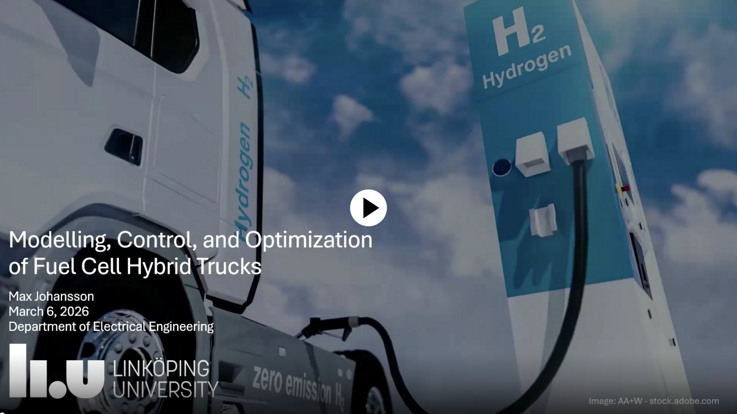
En vit lastbil med en blå himmel i bakgrunden.

Max Johanssons disputation

Max Johansson försvarade framgångsrikt sin doktorsavhandling med titeln “Modelling, Control, and Optimization of Fuel Cell Hybrid Trucks” den 6 mars.

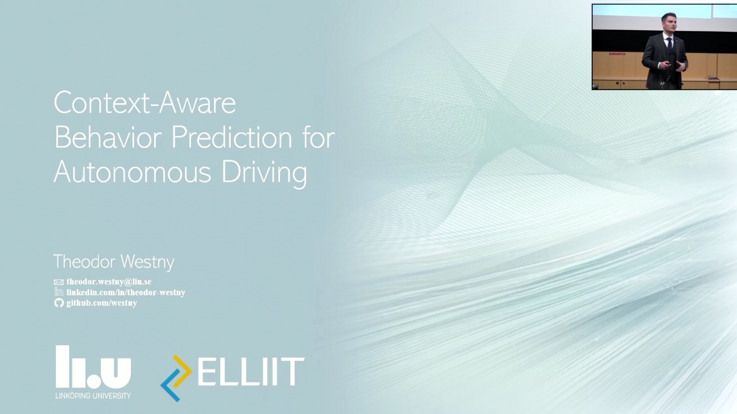
Maskininlärning för felsökning och felsökning av industriella system.

Arman Mohammadis disputation

Arman Mohammadi försvarade framgångsrikt sin doktorsavhandling med titeln “Machine Learning for Fault Diagnosis of Industrial Systems” den 18 december.

Kontakt

Medarbetare

Om institutionen

Senaste publikationerna

2027

Lars Eriksson, Robin Holmbom, Max Johansson, Matteo Spano, Manfredi Villani, Shobhit Gupta, Ankur Shiledar, Giorgio Rizzoni, Sandro Kofler, Zhang Peng Du, Alessandro Ferrara, Christoph Hametner, Sanghyeon Nam, Suyong Park, Kyoungtae Ji, Kyoungseok Han, Maurizio Clemente, Prasoon Garg, Jorn van Kampen, Finn Vehlhaber, Maarten Vlaswinkel, Stefano Radrizzani, Nikolaus Collins, Brenin Lulka, Srinivas Kumar, Marco Sorrentino, Paolo Aliberti, Giovanni Bove, Christian Simone (2027) ECCV control benchmark for sustainable transportation: Six example solutions Control Engineering Practice, Vol. 178, Artikel 107266 (Artikel i tidskrift) https://dx.doi.org/10.1016/j.conengprac.2026.107266

2026

Luigi Romano, Ole Morten Aamo, Jan Åslund, Erik Frisk (2026) Inverse-dynamics observer design for a linear single-track vehicle model with distributed tire dynamics 2026 EUROPEAN CONTROL CONFERENCE, ECC, s. 1262-1267 (Konferensbidrag)
Carl Emvin, Luigi Romano, Fredrik Bruzelius, Bengt Jacobson, Rickard Andersson, Par Johannesson (2026) A Kalman-Smoother-Based Known Route Energy Demand Predictor for Road Vehicles IEEE Transactions on Intelligent Transportation Systems (Artikel i tidskrift) https://dx.doi.org/10.1109/TITS.2026.3728097
Luigi Romano (2026) Correction: Romano, L. Two-dimensional FrBD friction models for rolling contact: Extension to linear viscoelasticity( vol 220,111953 , 2026) Tribology International, Vol. 224, Artikel 112450 (Artikel i tidskrift) https://dx.doi.org/10.1016/j.triboint.2026.112450
Luigi Romano, Ole Morten Aamo, Miroslav Krstic, Jan Åslund, Erik Frisk (2026) Passivity-exploiting stabilization of semilinear single-track vehicle models with distributed tire friction dynamics? Automatica, Vol. 193, Artikel 113223 (Artikel i tidskrift) https://dx.doi.org/10.1016/j.automatica.2026.113223